CHF 59.30
nicht am lager
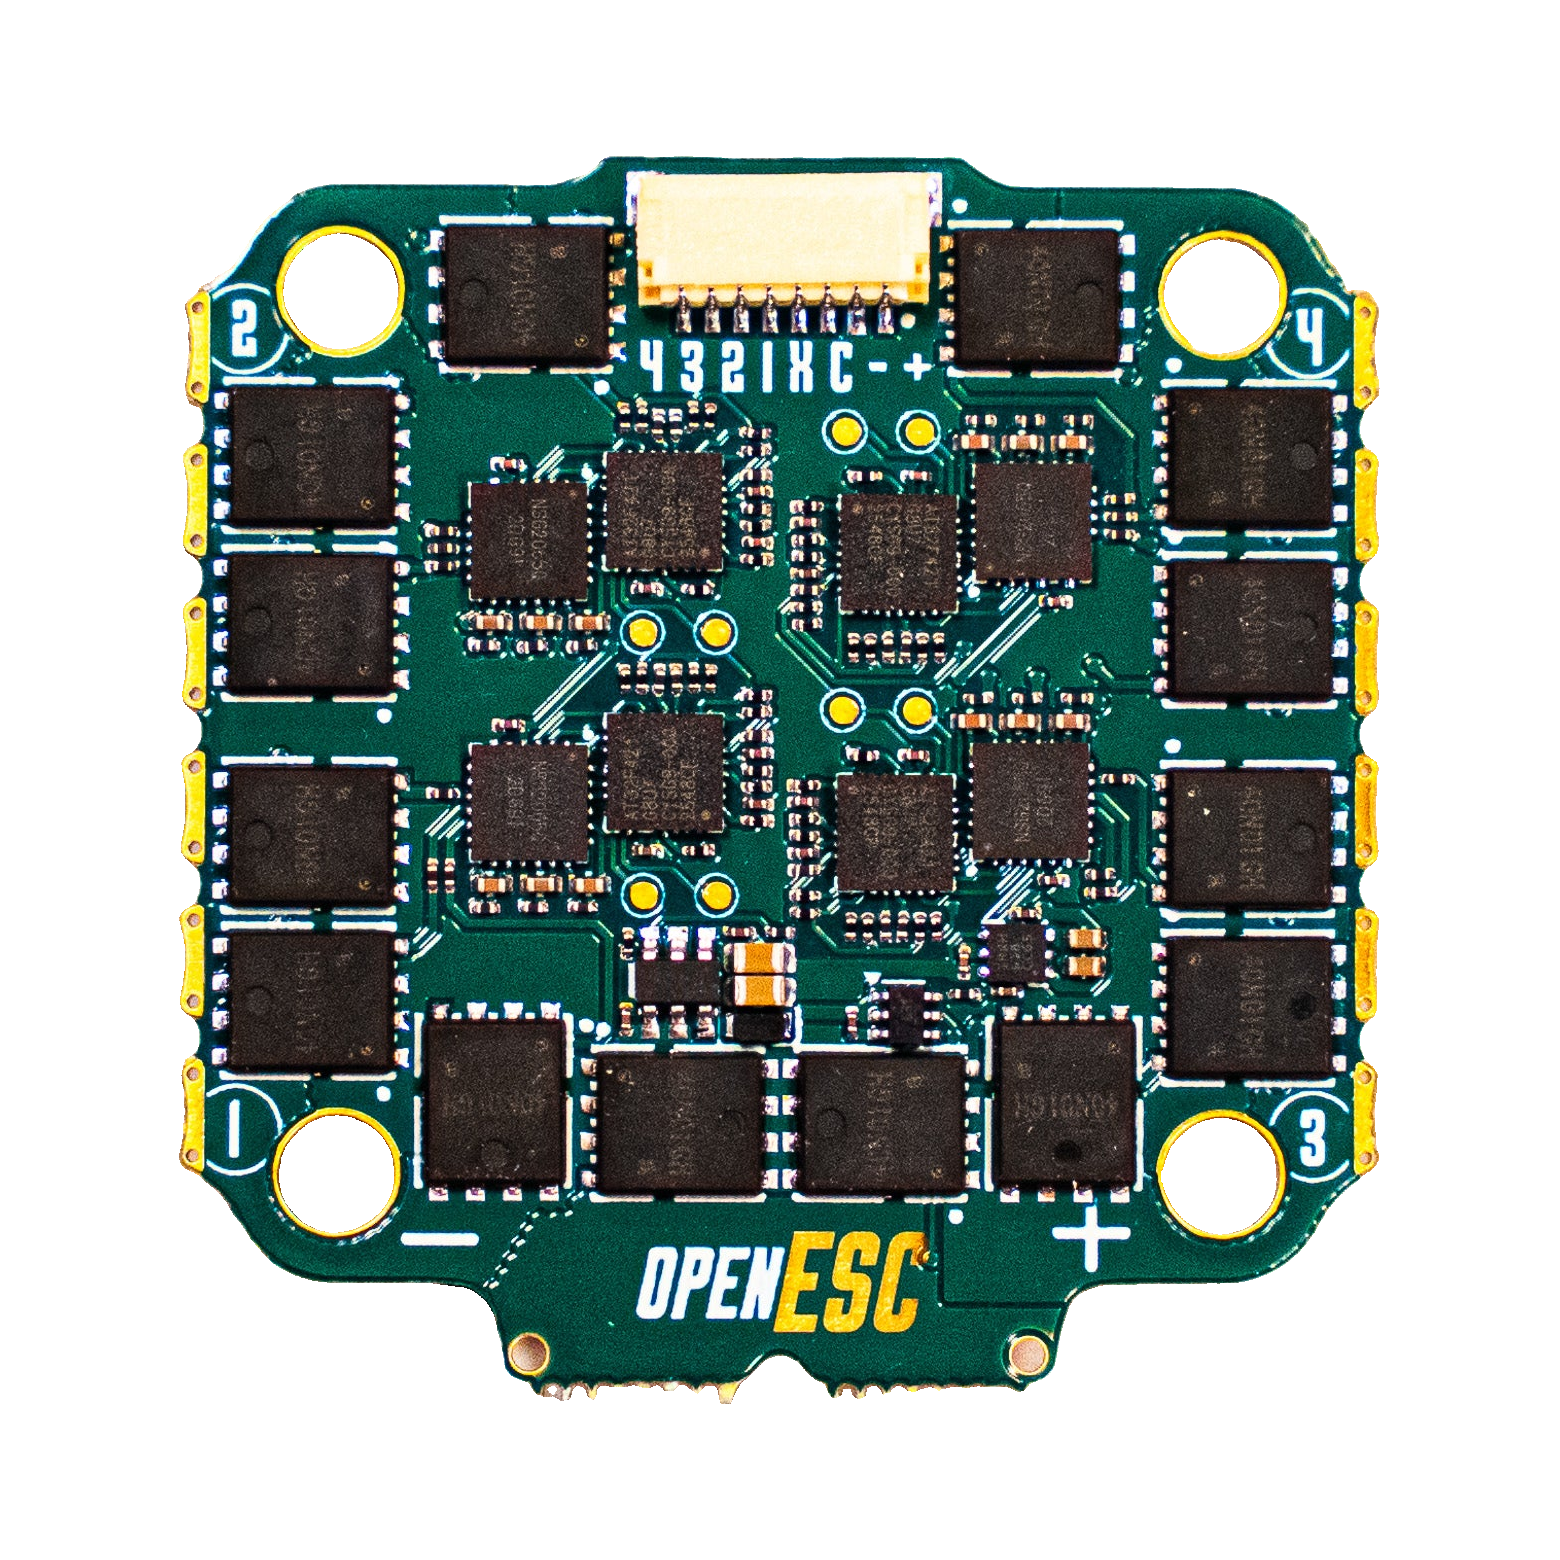
Dieser 4-in-1-ESC versorgt vier Brushless-Motoren aus dem Akku. Jeder Motorkanal besitzt einen eigenen Mikrocontroller mit AM32, einen Gate-Treiber und sechs MOSFETs. Er empfängt Gasbefehle vom Flight Controller über DShot und sendet die Motordrehzahl über dieselbe Leitung zurück. Betaflight nutzt diese Daten für die RPM-Filterung. Der integrierte Stromsensor überträgt seine Werte über den Steckverbinder an den Flight Controller.
Technische Daten
| Mikrocontroller | 4x AT32F421 |
|---|---|
| Firmware | AM32 |
| Eingangsspannung | 2-8S |
| Dauerstrom | 60A pro Kanal |
| Spitzenstrom | 70A pro Kanal (geschätzt) |
| Protokoll | bidirektionales DShot |
| Telemetrie | Extended DShot |
| MOSFETs | 6 pro Motor |
| Stromsensor | 0-330A |
| Montage | 30.5×30.5, M3 |
| Abmessungen | 41.6×42.5 mm |
| Platine | 6-lagig, 1.6 mm, 2 oz |
| Installation | Löten |
| Gewicht | 15 g (geschätzt) |
Anschlüsse und Pinbelegung
FC-Anschluss – JST-SH 8-polig
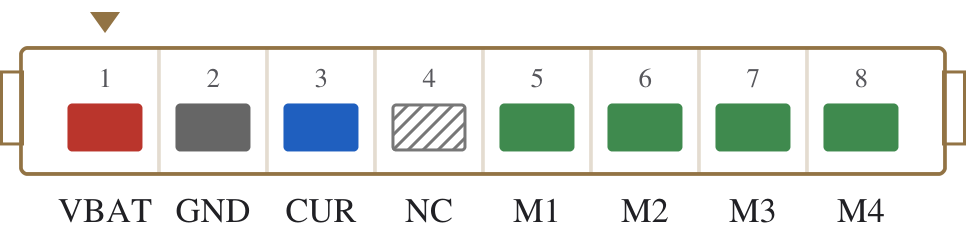
- 1. VBAT: Akkuspannung
- 2. GND: Masse
- 3. CUR: Stromsensor
- 4. NC: Nicht verbunden. Telemetrie über bidirektionales DShot.
- 5. M1: Motor 1
- 6. M2: Motor 2
- 7. M3: Motor 3
- 8. M4: Motor 4
Lieferumfang
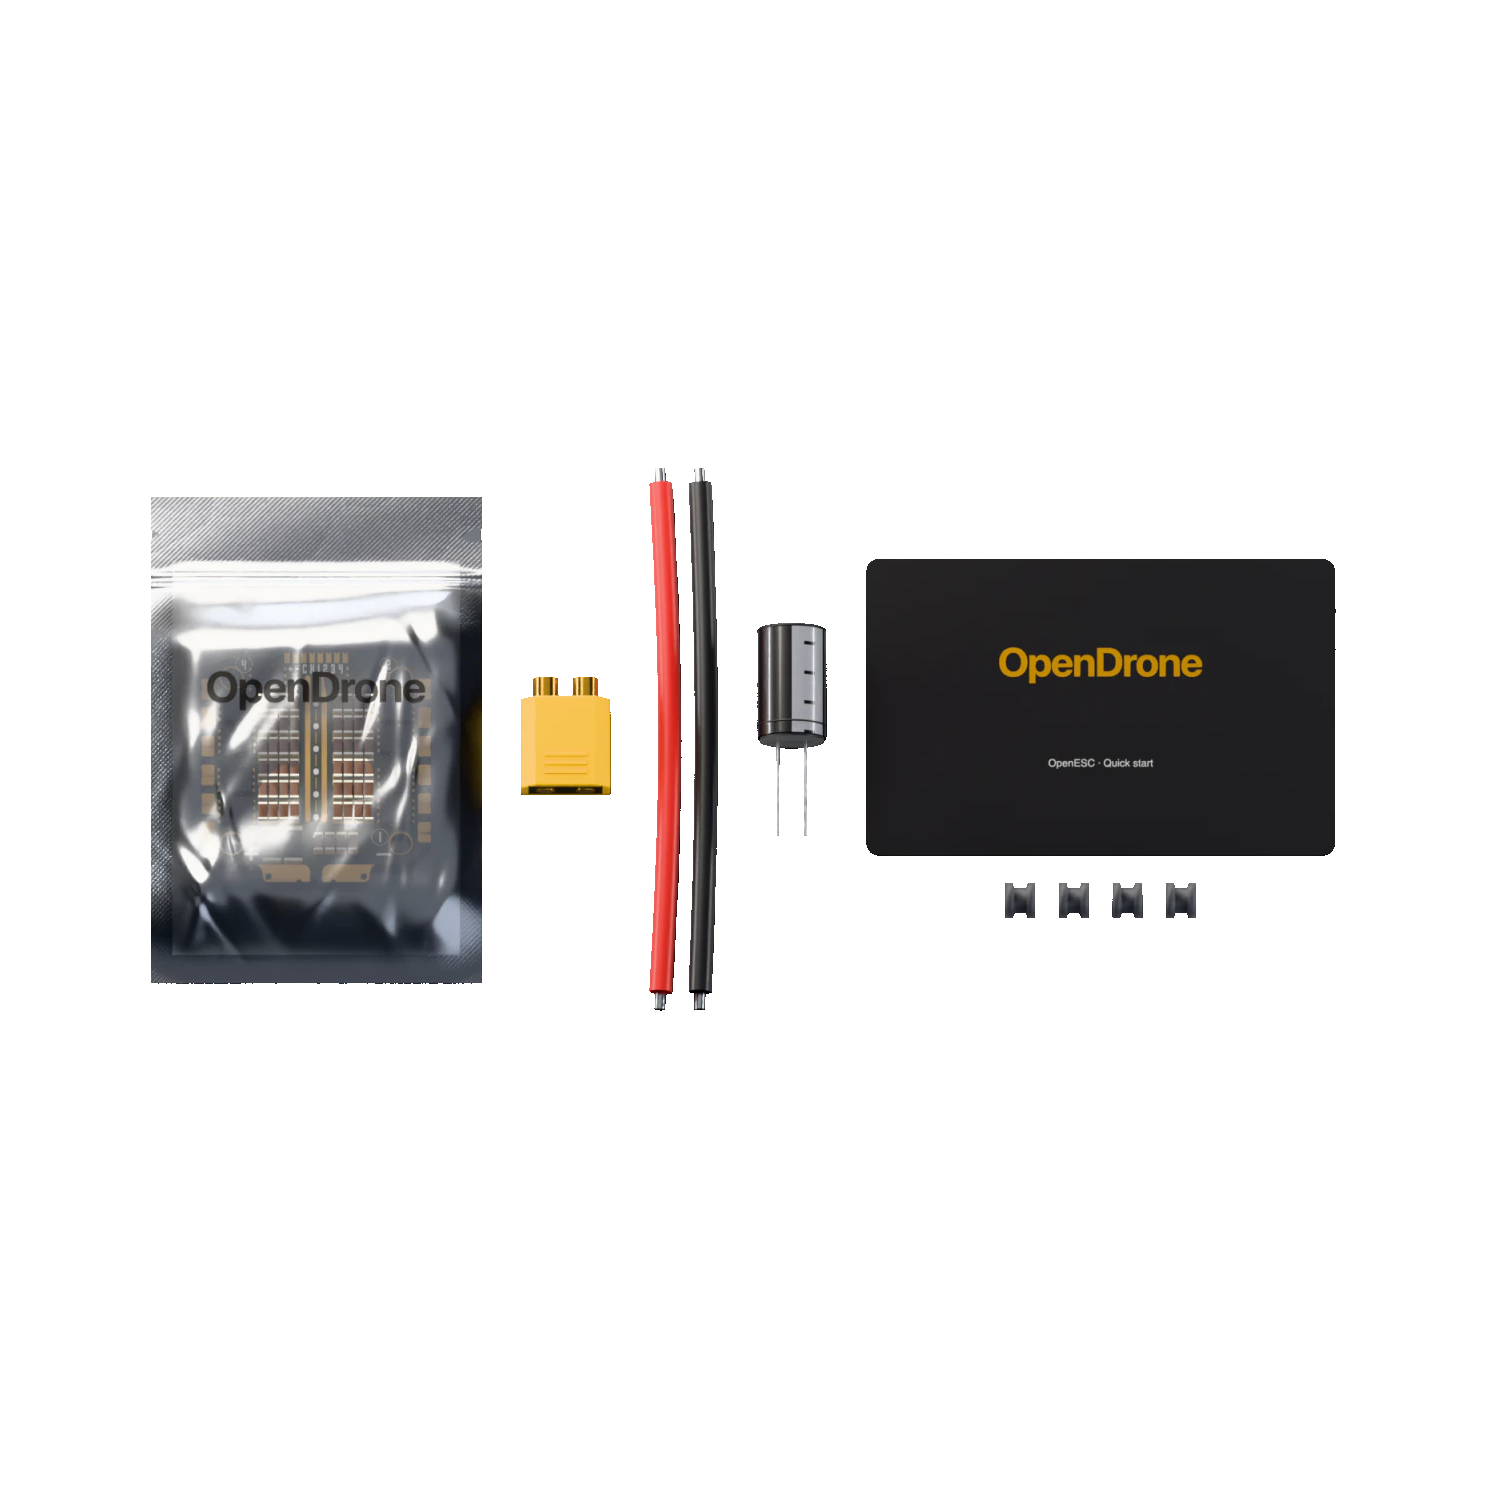
- 1× OpenESC Platine
- 1× XT60-Akkustecker, ESC-seitige Hälfte
- 2× Silikon-Stromkabel, 12 AWG, 100 mm, rot und schwarz
- 1× Low-ESR-Elektrolytkondensator, 470 µF 50 V
- 4× Silikon-Softmount-Gummis, M3
- 1× Schnellstartkarte
- 1× ESD-Beutel
Signalweg: Fernsteuerung → Empfänger → Flight Controller → ESC → Motoren → Rahmen.
So arbeiten die Komponenten einer Drohne zusammen
Herstellervideo
Open Source
Hardwaredesign unter CERN-OHL-S v2.
Konstruktionsdateien auf GitHub: OpenESC-30×30
OSHWA-zertifizierte Open-Source-Hardware BE000029
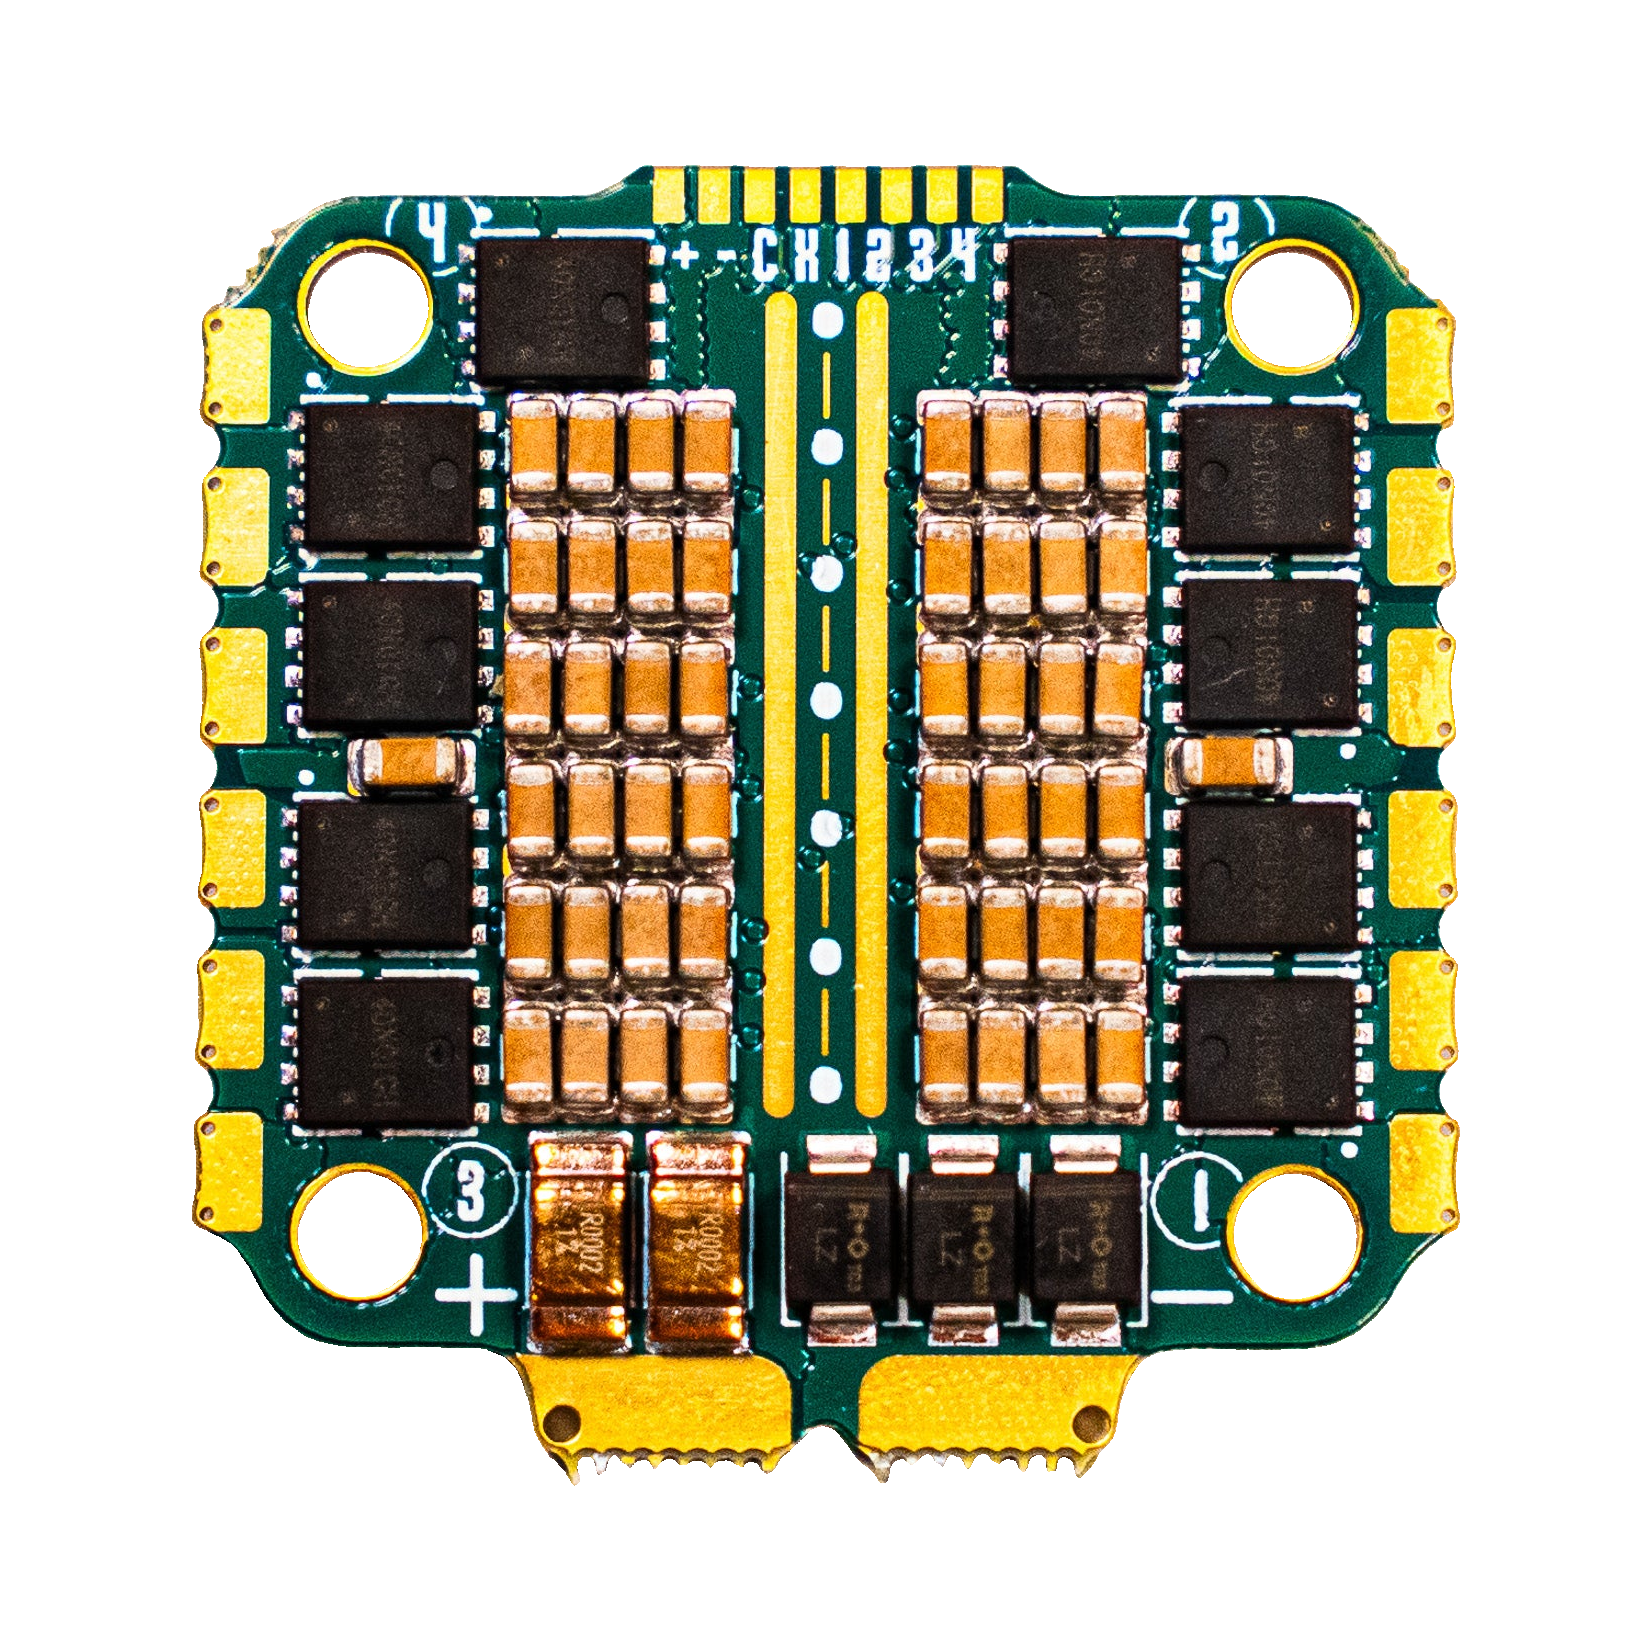
Platinenaufbau
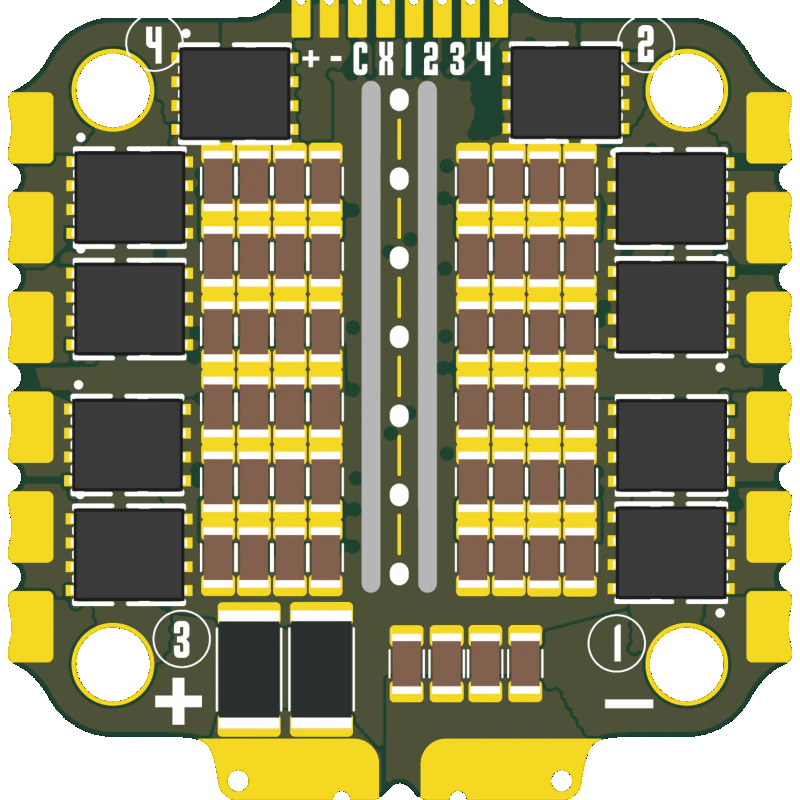
- AT32F421 Motor-Mikrocontroller ×4
- NSG2065Q Gate-Treiber ×4
- SP40N01 Leistungs-MOSFET (beidseitig) ×24
- INA186A3 Strommessung
- 0.2 mΩ Mess-Shunt ×2
- TLV767 3.3 V LDO
- LMR54406 Abwärtsregler
- JST-SH FC-Steckverbinder
- Motor-Lötpads
- Akku-Lötpads
- Signal-Lötpads
- Keramikkondensator-Array ×52
Rendering aus den Konstruktionsdateien. Der Bestückungsdruck kann abweichen.
Herstellermessungen
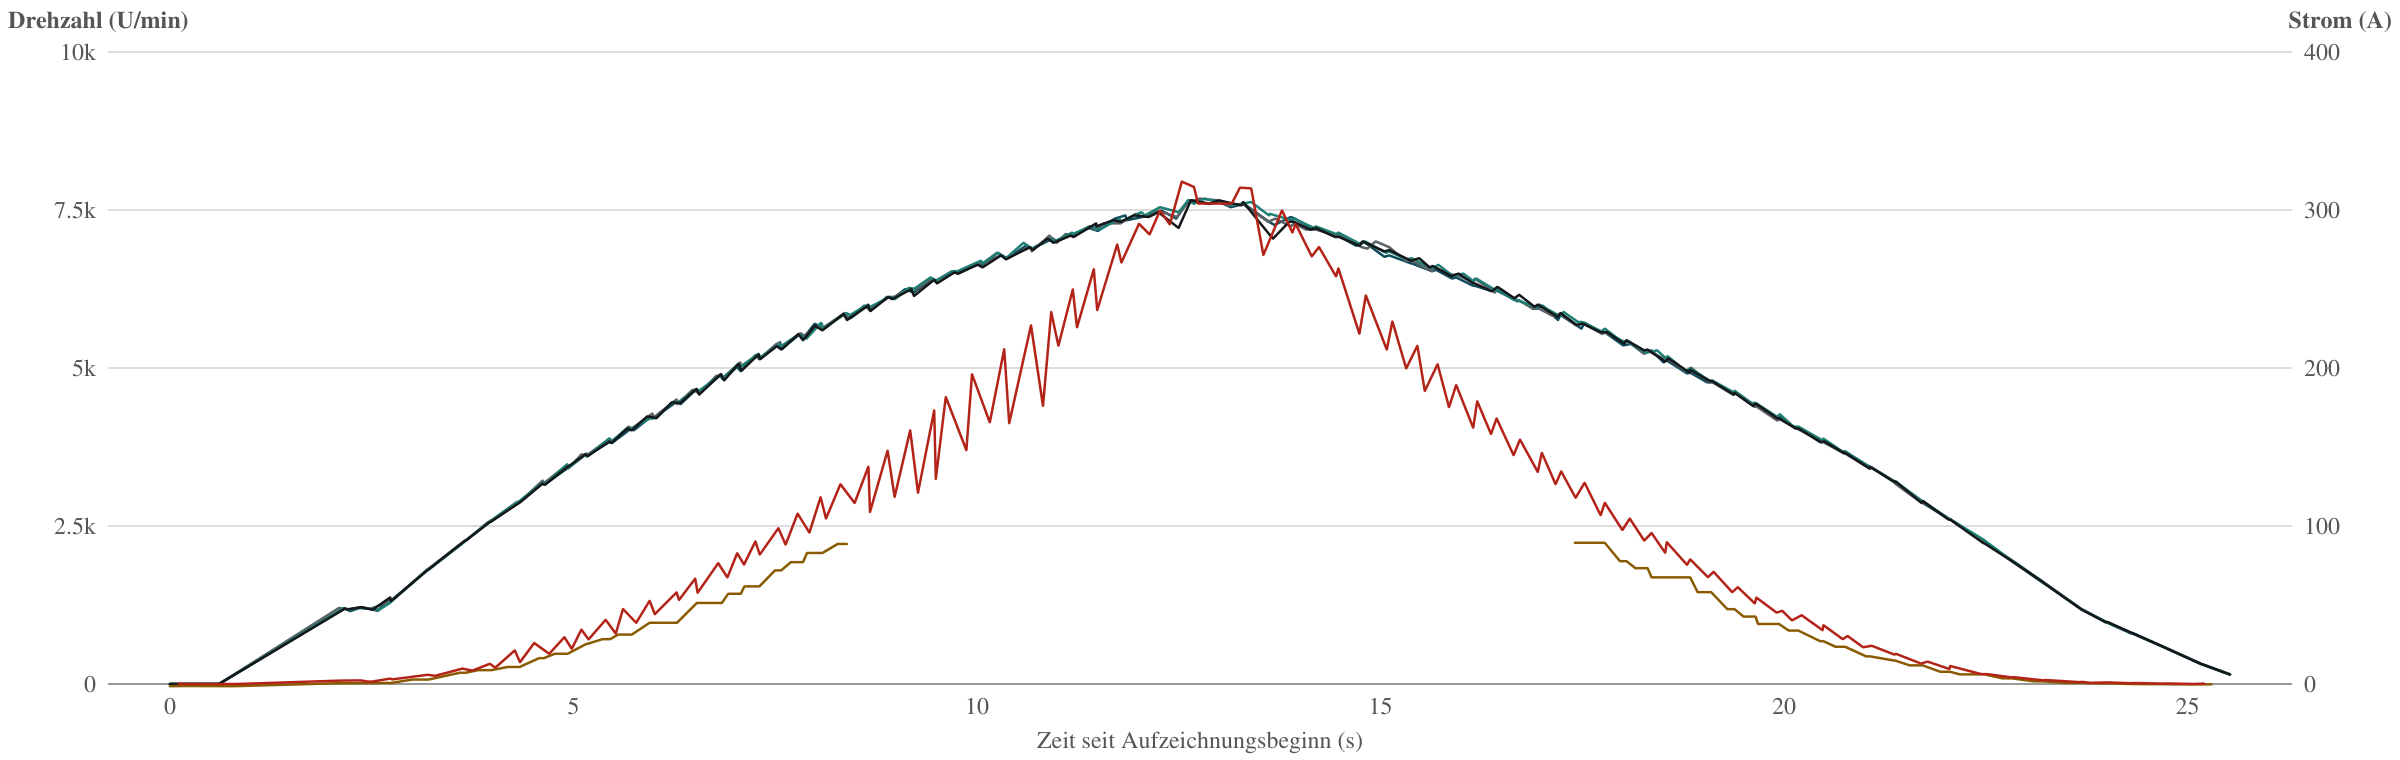
- Motor 1
- Motor 2
- Motor 3
- Motor 4
- Zangenstrom
- ESC-interner Strommesswert, 1.16- bis 1.45-facher Zangenstrom
Vier Motoren halten bei Vollgas mit 13-Zoll-Propellern 7’545 bis 7’572 U/min. Die interne Strommessung des ESC erreicht einen Spitzenwert von 318 A.
Firmware
Auslieferung mit AM32, ohne Aktivierung und ohne gesperrten Bootloader. Das Flashen anderer Firmware führt für sich allein nicht zum Verlust der zweijährigen Garantie. AM32 ist Open-Source-Community-Firmware. Unterstütze die Entwickler.
Hersteller-Garantiebedingungen
Herkunft
Entwickelt in Leuven, Belgien. Montiert in Shenzhen, China.
Zusätzlich für den Aufbau benötigt
- Fernsteuerung mit ExpressLRS 2.4 GHz, integriert oder als Modul
- Kamera, Videosender und FPV-Brille
- LiPo-Akkus passend zur Zellenzahl des Aufbaus und ein Balance-Ladegerät
- Lötkolben: Motoren und Akkuleitung werden an die ESC-Lötpads gelötet
- Computer mit Betaflight zur Konfiguration des Flight Controllers
Hersteller und Community
Ähnliche Produkte
-
Neu
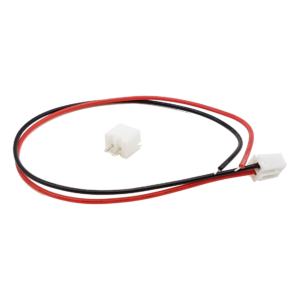
JST PH2.0 2-Pin Buchse mit 100mm Kabel und Stecker
CHF 1.90 In den Warenkorb -
Schaumstoff-Wurfgleiter 19 cm – 1 Stück zufällige Farbe
CHF 1.50 In den Warenkorb -

NewBeeDrone Infinity305 3-6s 4n1 ESC (45A + 55A Burst)
CHF 99.90 In den Warenkorb -
TBS Lucid 8S 4in1 ESC
CHF 64.90 In den Warenkorb -
Aktion!

TBS PowerCube 4in1 20A ESC
Ursprünglicher Preis war: CHF 66.90CHF 49.00Aktueller Preis ist: CHF 49.00. In den Warenkorb -
TBS Gorilla 30×30 Adapter
CHF 4.90 In den Warenkorb -
TBS Gorilla 20×20 Adapter
CHF 4.90 In den Warenkorb -
TBS Gorilla Top Mount
CHF 4.90 In den Warenkorb