CHF 49.20
nicht am lager
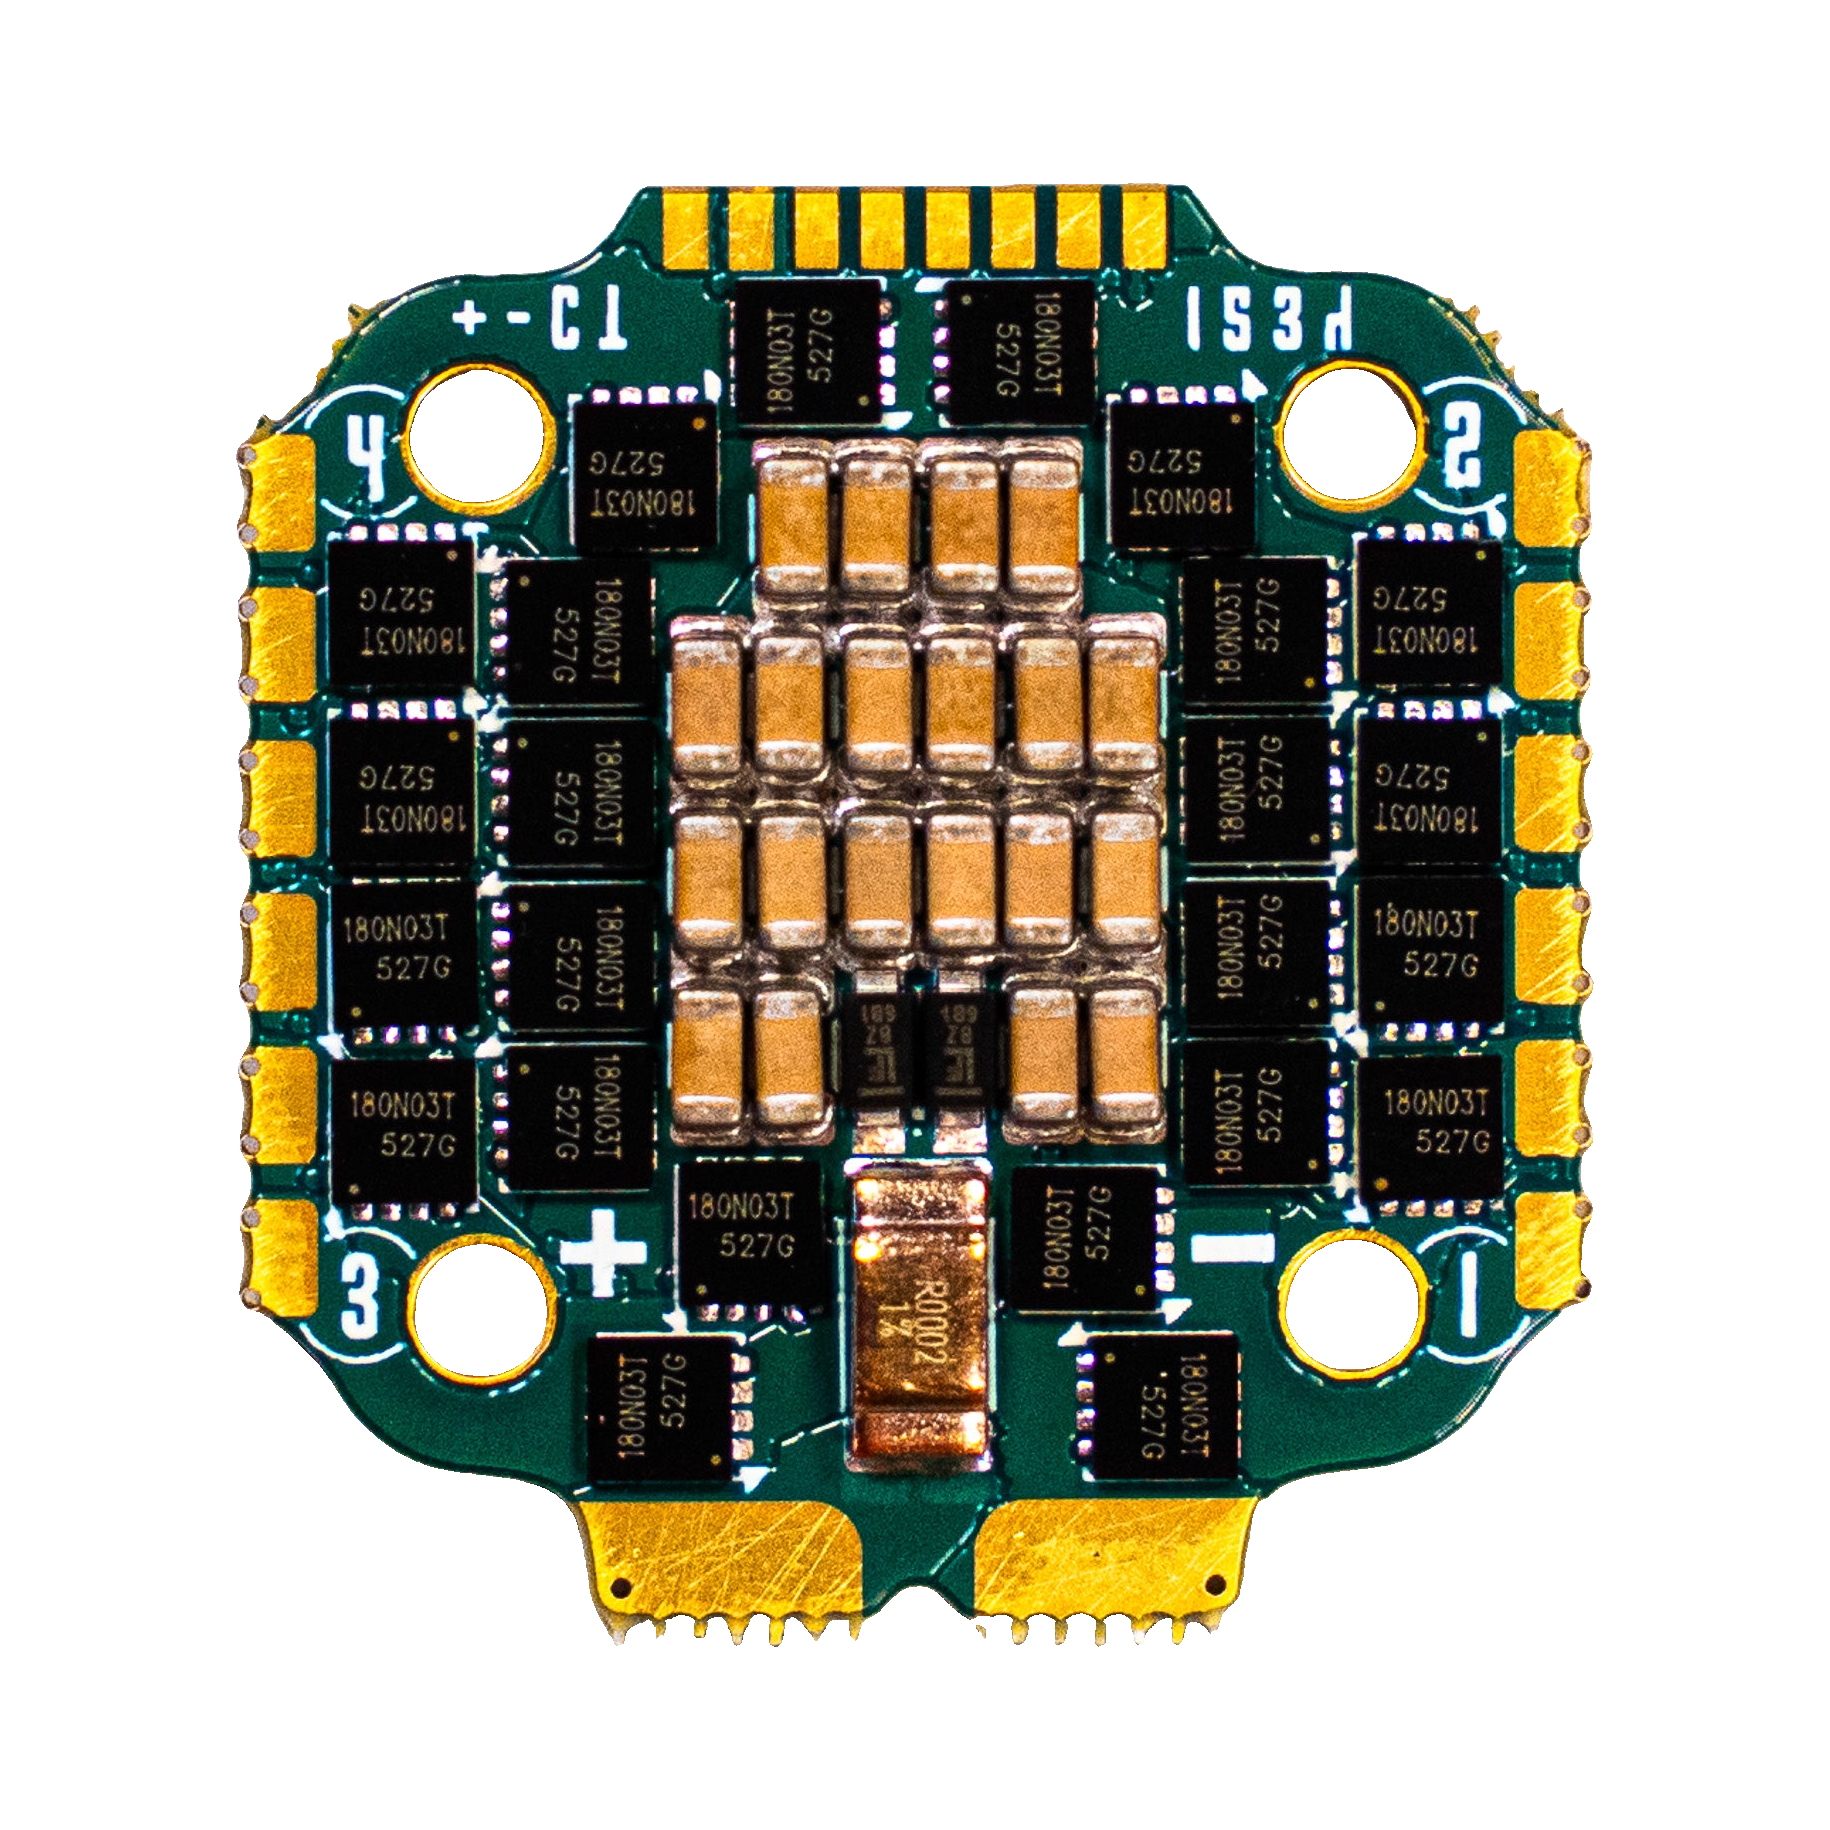
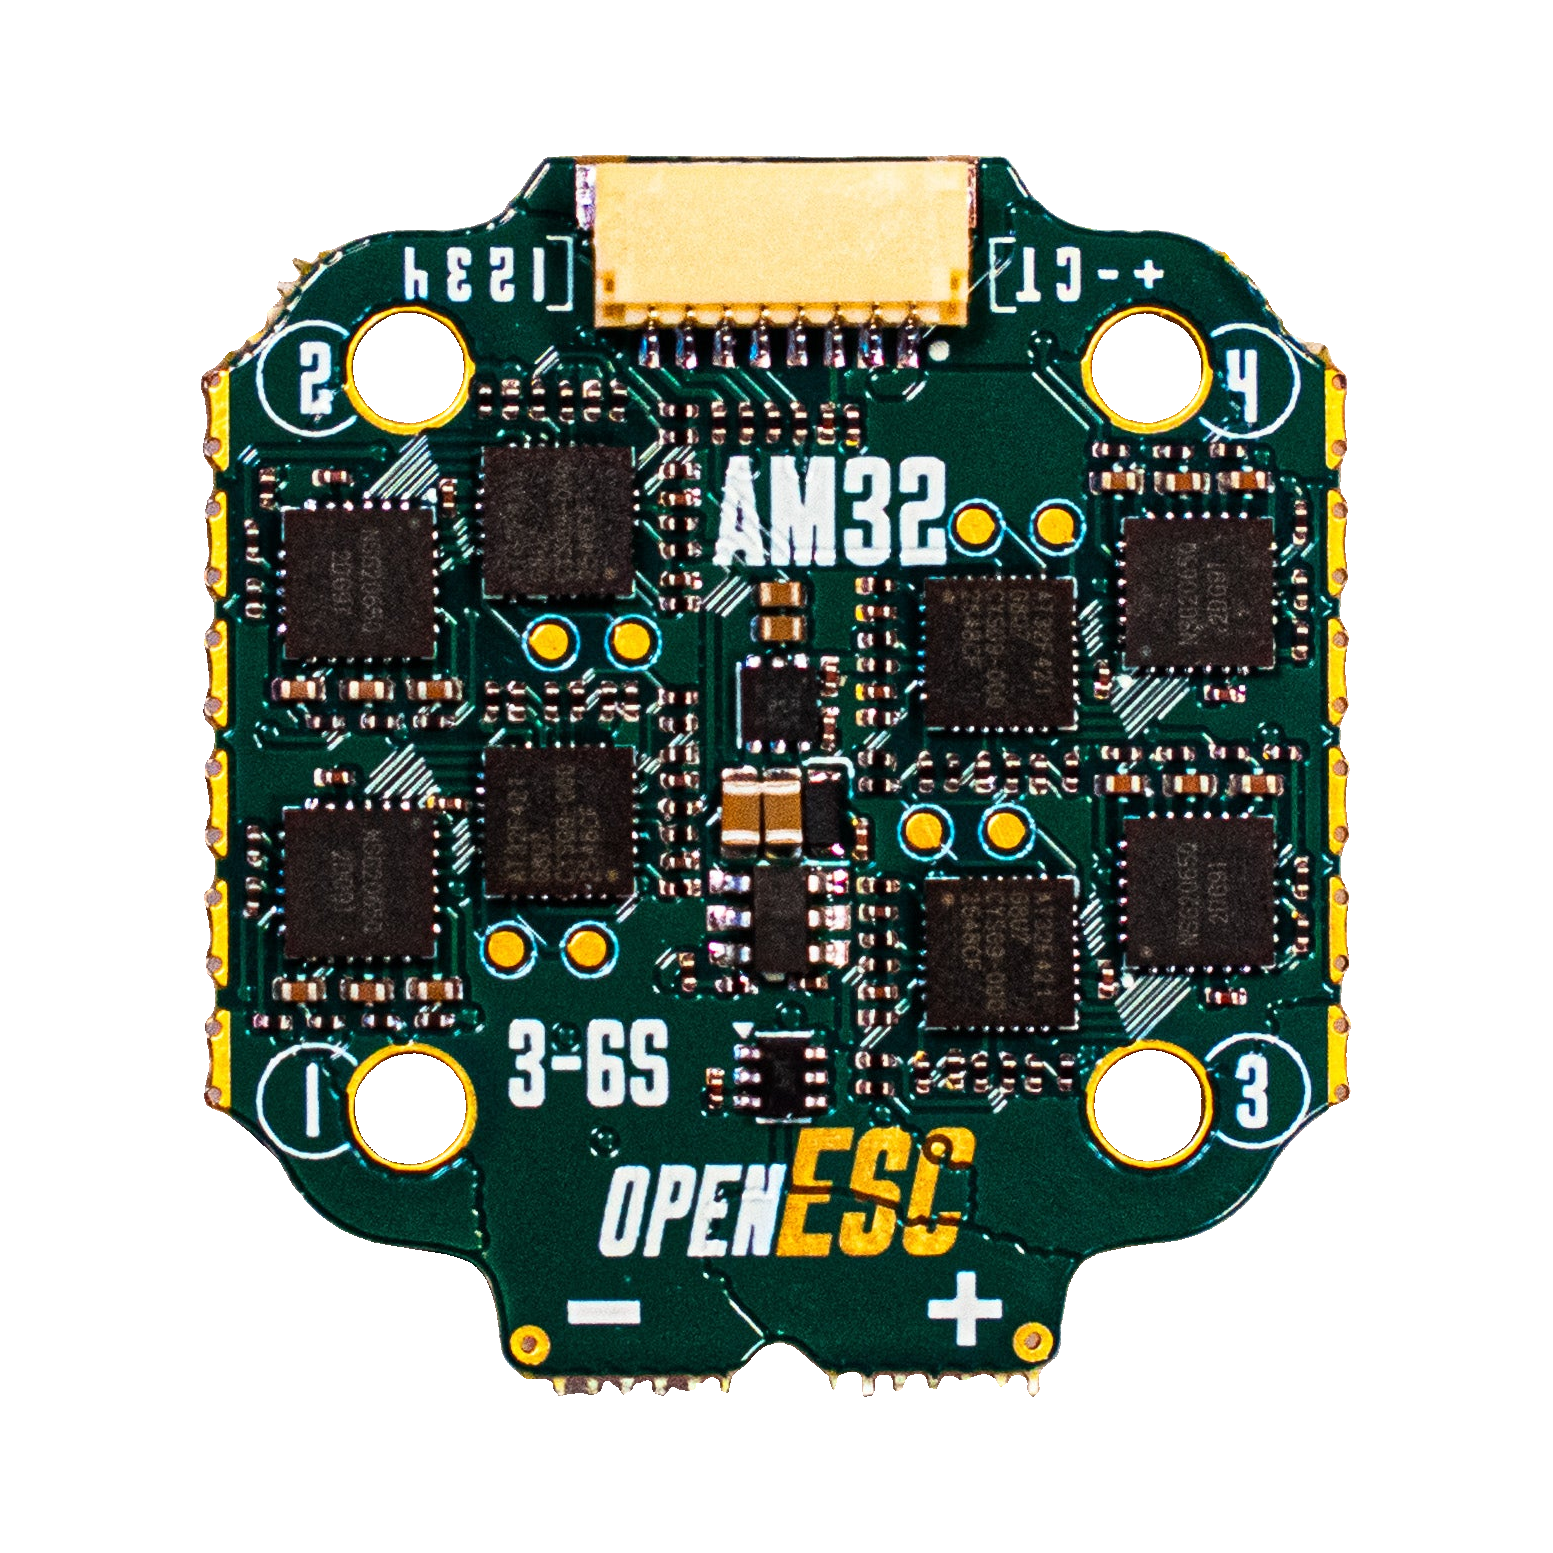
Dieser 4-in-1-ESC versorgt vier Brushless-Motoren aus dem Akku. Jeder Motorkanal besitzt einen eigenen Mikrocontroller mit AM32, einen Gate-Treiber und sechs MOSFETs. Er empfängt Gasbefehle vom Flight Controller über DShot und sendet die Motordrehzahl über dieselbe Leitung zurück. Betaflight nutzt diese Daten für die RPM-Filterung. Der integrierte Stromsensor überträgt seine Werte über den Steckverbinder an den Flight Controller.
Technische Daten
| Mikrocontroller | 4x AT32F421 |
|---|---|
| Firmware | AM32 |
| Eingangsspannung | 2-6S |
| Dauerstrom | 40A pro Kanal |
| Spitzenstrom | 45A pro Kanal (geschätzt) |
| Protokoll | bidirektionales DShot |
| Telemetrie | Extended DShot |
| MOSFETs | 6 pro Motor |
| Stromsensor | 0-165A |
| Montage | 20×20, M2 |
| Abmessungen | 31.2×33.0 mm |
| Platine | 6-lagig, 1.6 mm, 2 oz |
| Installation | Löten |
| Gewicht | 7.5 g (geschätzt) |
Anschlüsse und Pinbelegung
FC-Anschluss – JST-SH 8-polig
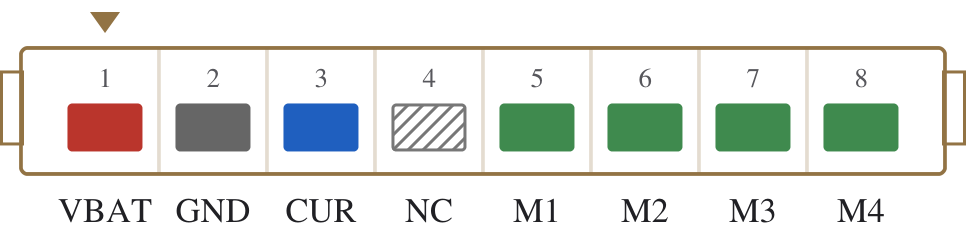
- 1. VBAT: Akkuspannung
- 2. GND: Masse
- 3. CUR: Stromsensor
- 4. NC: Nicht verbunden. Telemetrie über bidirektionales DShot.
- 5. M1: Motor 1
- 6. M2: Motor 2
- 7. M3: Motor 3
- 8. M4: Motor 4
Lieferumfang
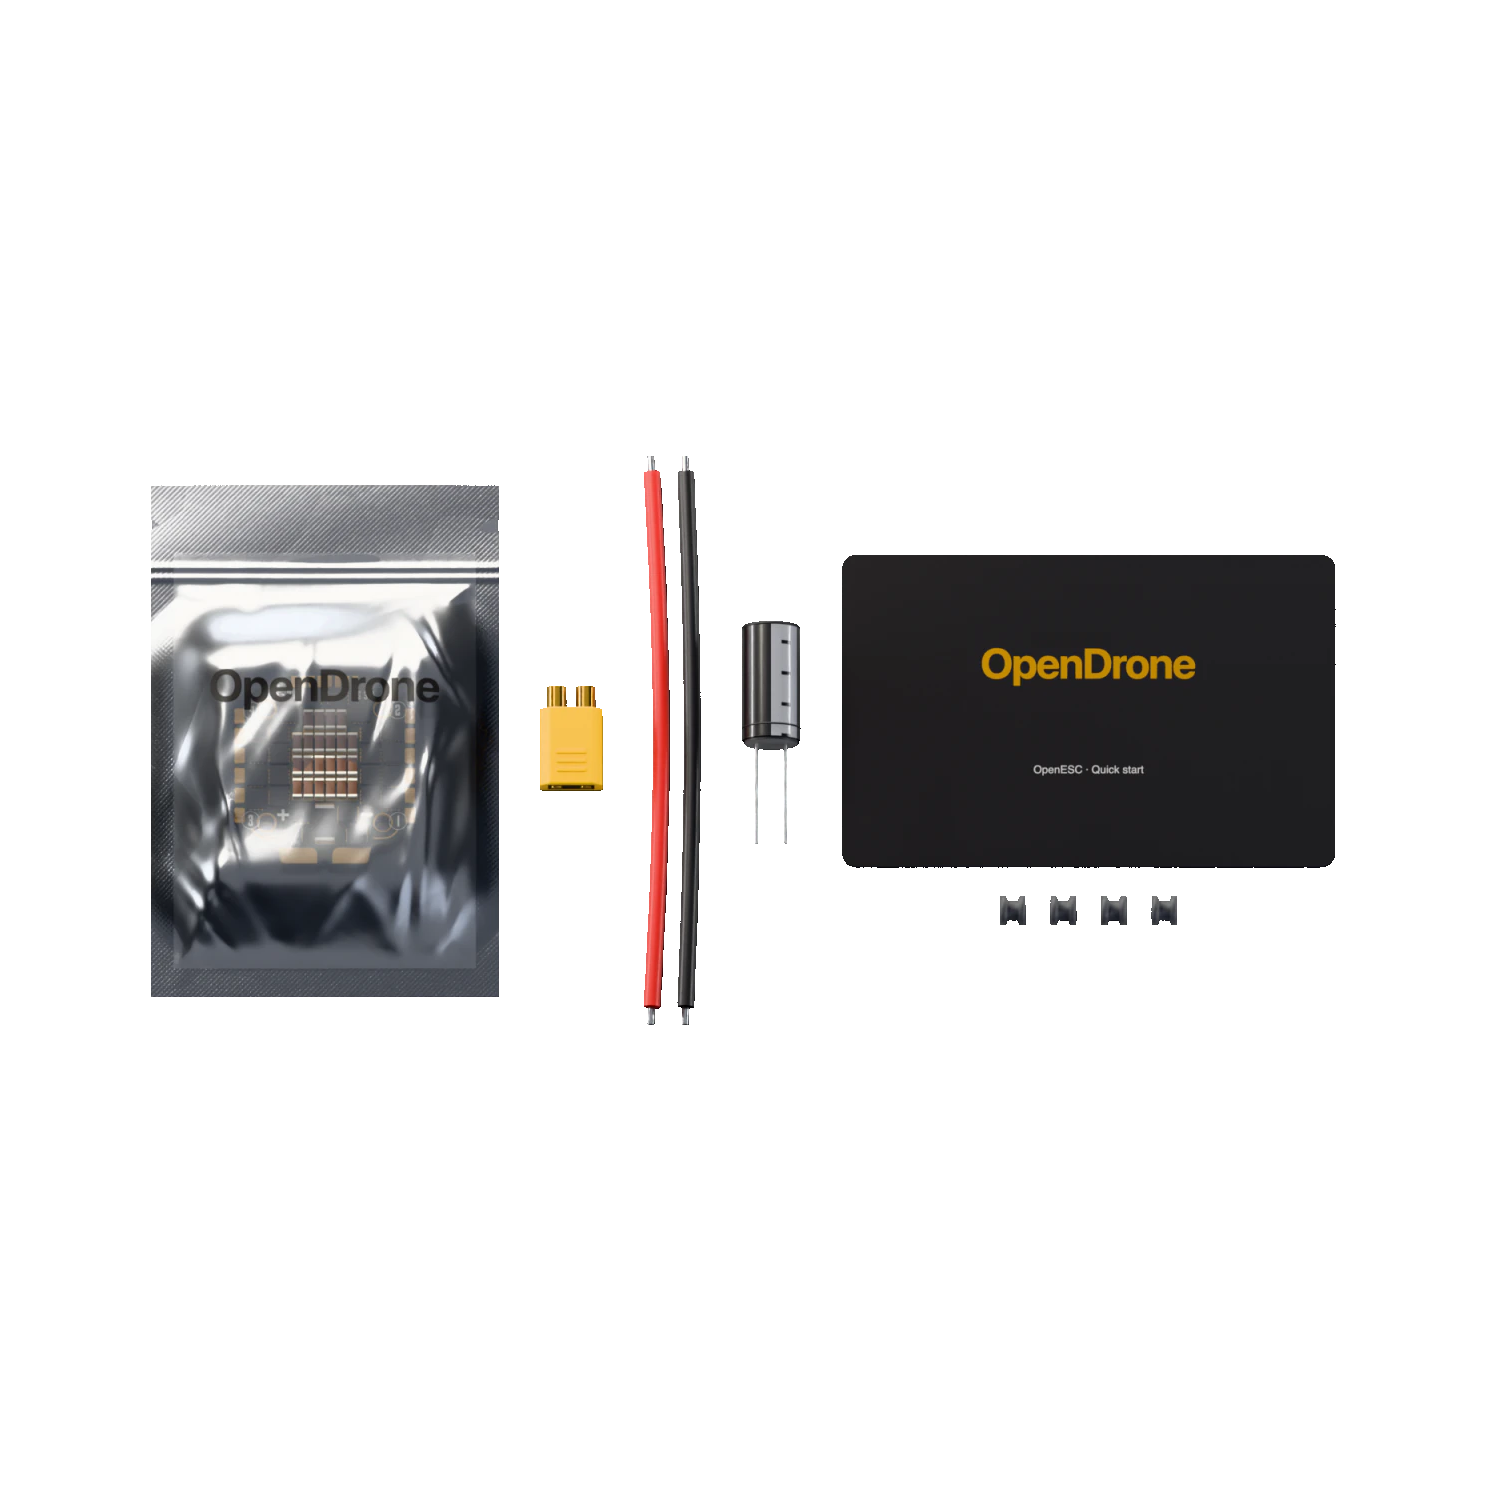
- 1× OpenESC Platine
- 1× XT30-Akkustecker, ESC-seitige Hälfte
- 2× Silikon-Stromkabel, 16 AWG, 100 mm, rot und schwarz
- 1× Low-ESR-Elektrolytkondensator, 470 µF 35 V
- 4× Silikon-Softmount-Gummis, M2
- 1× Schnellstartkarte
- 1× ESD-Beutel
Signalweg: Fernsteuerung → Empfänger → Flight Controller → ESC → Motoren → Rahmen.
So arbeiten die Komponenten einer Drohne zusammen
Herstellervideo
Open Source
Hardwaredesign unter CERN-OHL-S v2.
Konstruktionsdateien auf GitHub: OpenESC-20×20
OSHWA-zertifizierte Open-Source-Hardware BE000028
Platinenaufbau
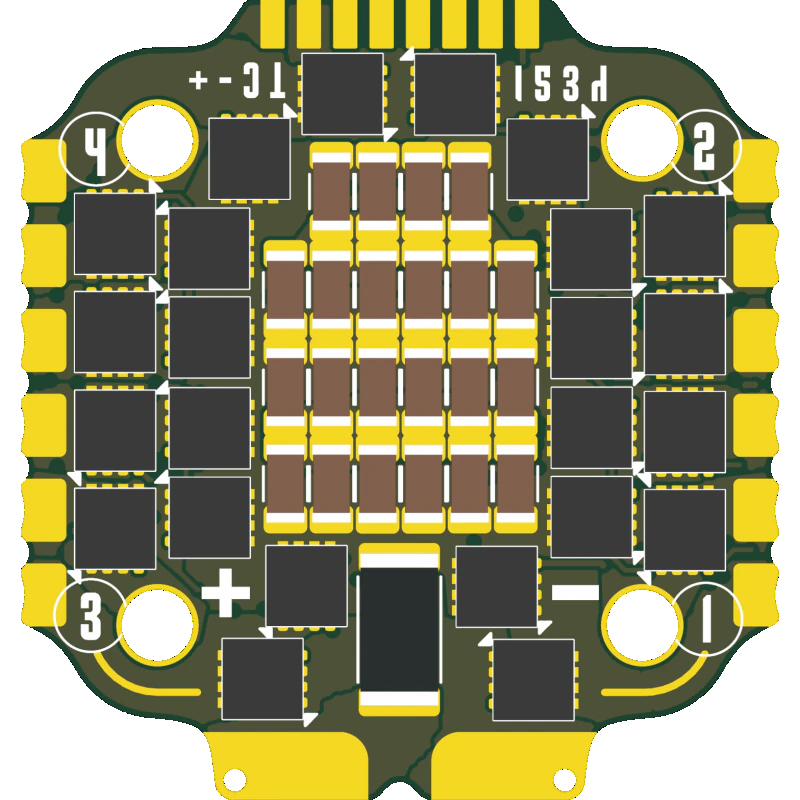
- AT32F421 Mikrocontroller ×4
- NSG2065Q Gate-Treiber ×4
- Leistungs-MOSFET ×24
- INA186A3 CSA
- 0.2 mΩ Strommess-Shunt
- TLV767 3.3 V LDO
- LMR54406 Abwärtsregler
- JST-SH Steckverbinder
- Motor-Lötpads
- Akku-Lötpads
- Signal-Lötpads
- Keramikkondensator-Array ×22
Rendering aus den Konstruktionsdateien. Der Bestückungsdruck kann abweichen.
Herstellermessungen
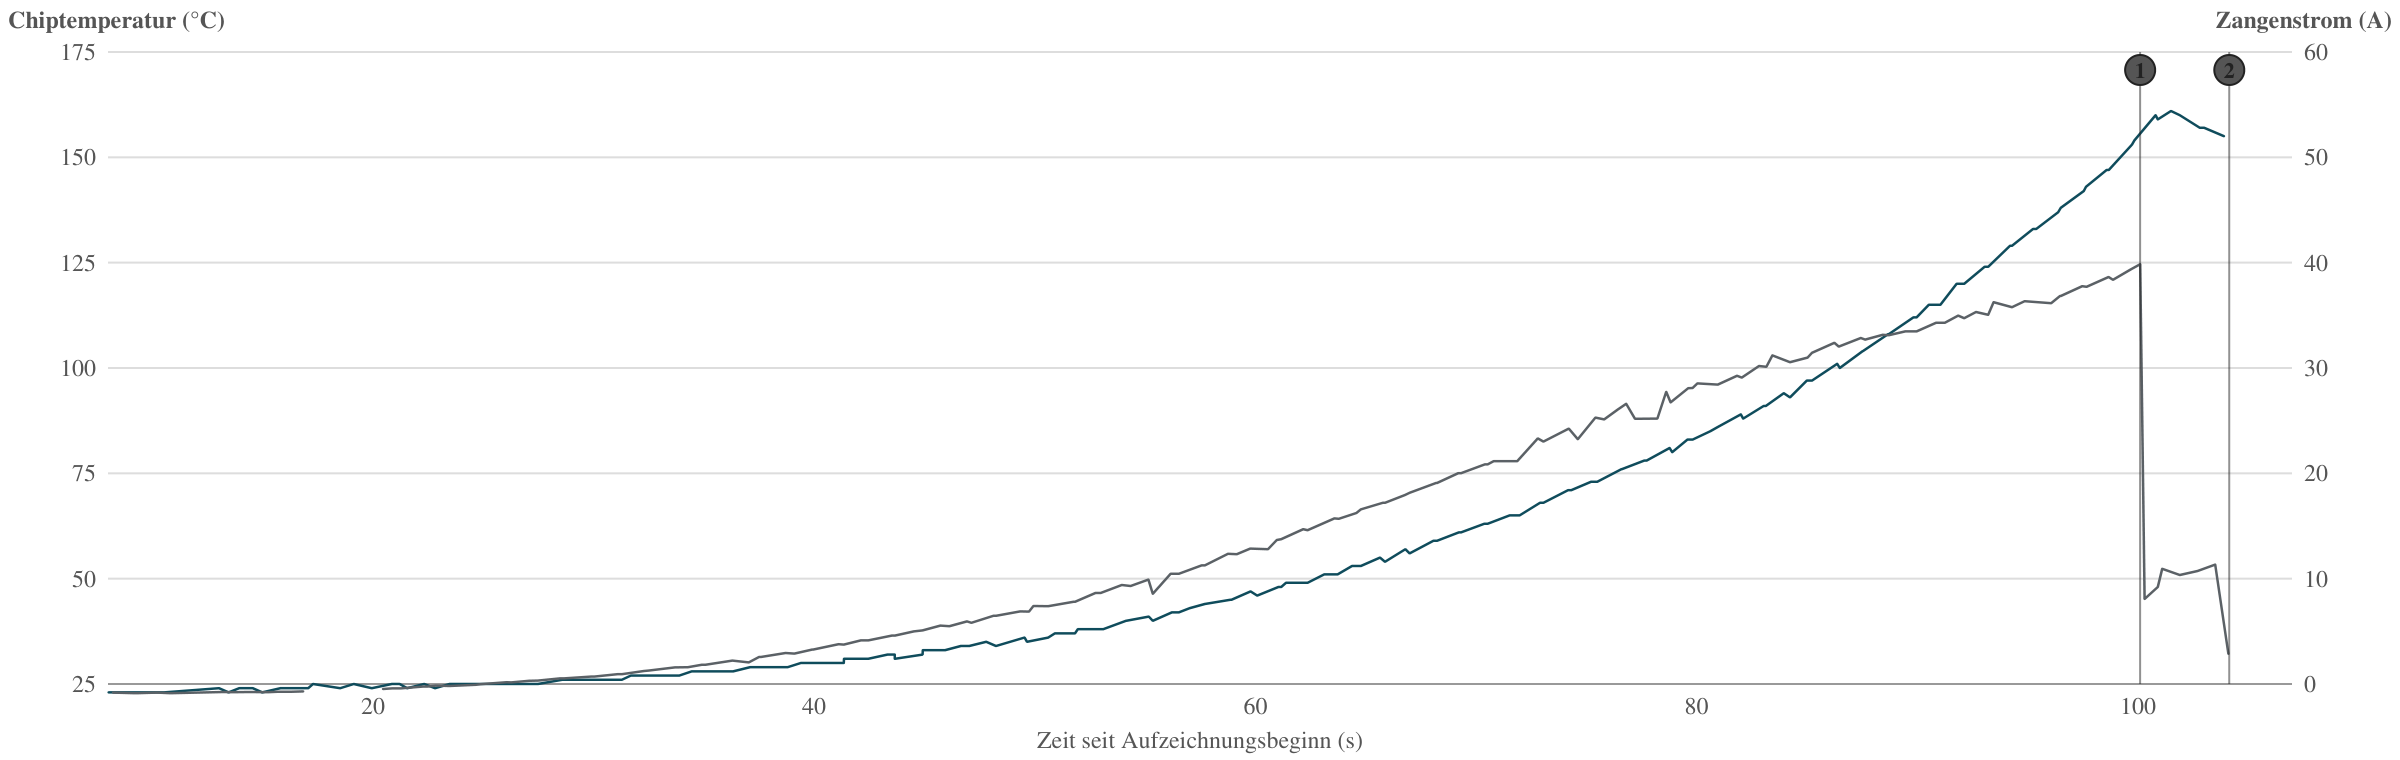
- Chiptemperatur, Kanal 4
- Zangenstrom
- 1 Strom fällt ab, Ursache ungeklärt
- 2 Telemetrie verloren, Aufzeichnung endet
Die Chiptemperatur steigt von 23 °C auf 156 °C, während der Zangenstrom auf 39.8 A steigt. Die Telemetrie erreicht einen Spitzenwert von 161 °C.
Firmware
Auslieferung mit AM32, ohne Aktivierung und ohne gesperrten Bootloader. Das Flashen anderer Firmware führt für sich allein nicht zum Verlust der zweijährigen Garantie. AM32 ist Open-Source-Community-Firmware. Unterstütze die Entwickler.
Hersteller-Garantiebedingungen
Herkunft
Entwickelt in Leuven, Belgien. Montiert in Shenzhen, China.
Zusätzlich für den Aufbau benötigt
- Fernsteuerung mit ExpressLRS 2.4 GHz, integriert oder als Modul
- Kamera, Videosender und FPV-Brille
- LiPo-Akkus passend zur Zellenzahl des Aufbaus und ein Balance-Ladegerät
- Lötkolben: Motoren und Akkuleitung werden an die ESC-Lötpads gelötet
- Computer mit Betaflight zur Konfiguration des Flight Controllers
Hersteller und Community
Ähnliche Produkte
-

SucceX Mini 55A 2-6S ESC V2.0
CHF 89.90 In den Warenkorb -
Schaumstoff-Wurfgleiter 19 cm – 1 Stück zufällige Farbe
CHF 1.50 In den Warenkorb -
TBS Gorilla 20×20 Adapter
CHF 4.90 In den Warenkorb -
TBS Gorilla Top Mount
CHF 4.90 In den Warenkorb -
BLITZ Mini E55 4-IN-1 ESC
CHF 89.90 In den Warenkorb -
Neu
JST PH2.0 2-Pin Buchse mit 100mm Kabel und Stecker
CHF 1.90 In den Warenkorb -
Neu
HDZero Halo 4in1 70A ESC – AM32
CHF 58.90 In den Warenkorb -
TBS Gorilla 30×30 Adapter
CHF 4.90 In den Warenkorb