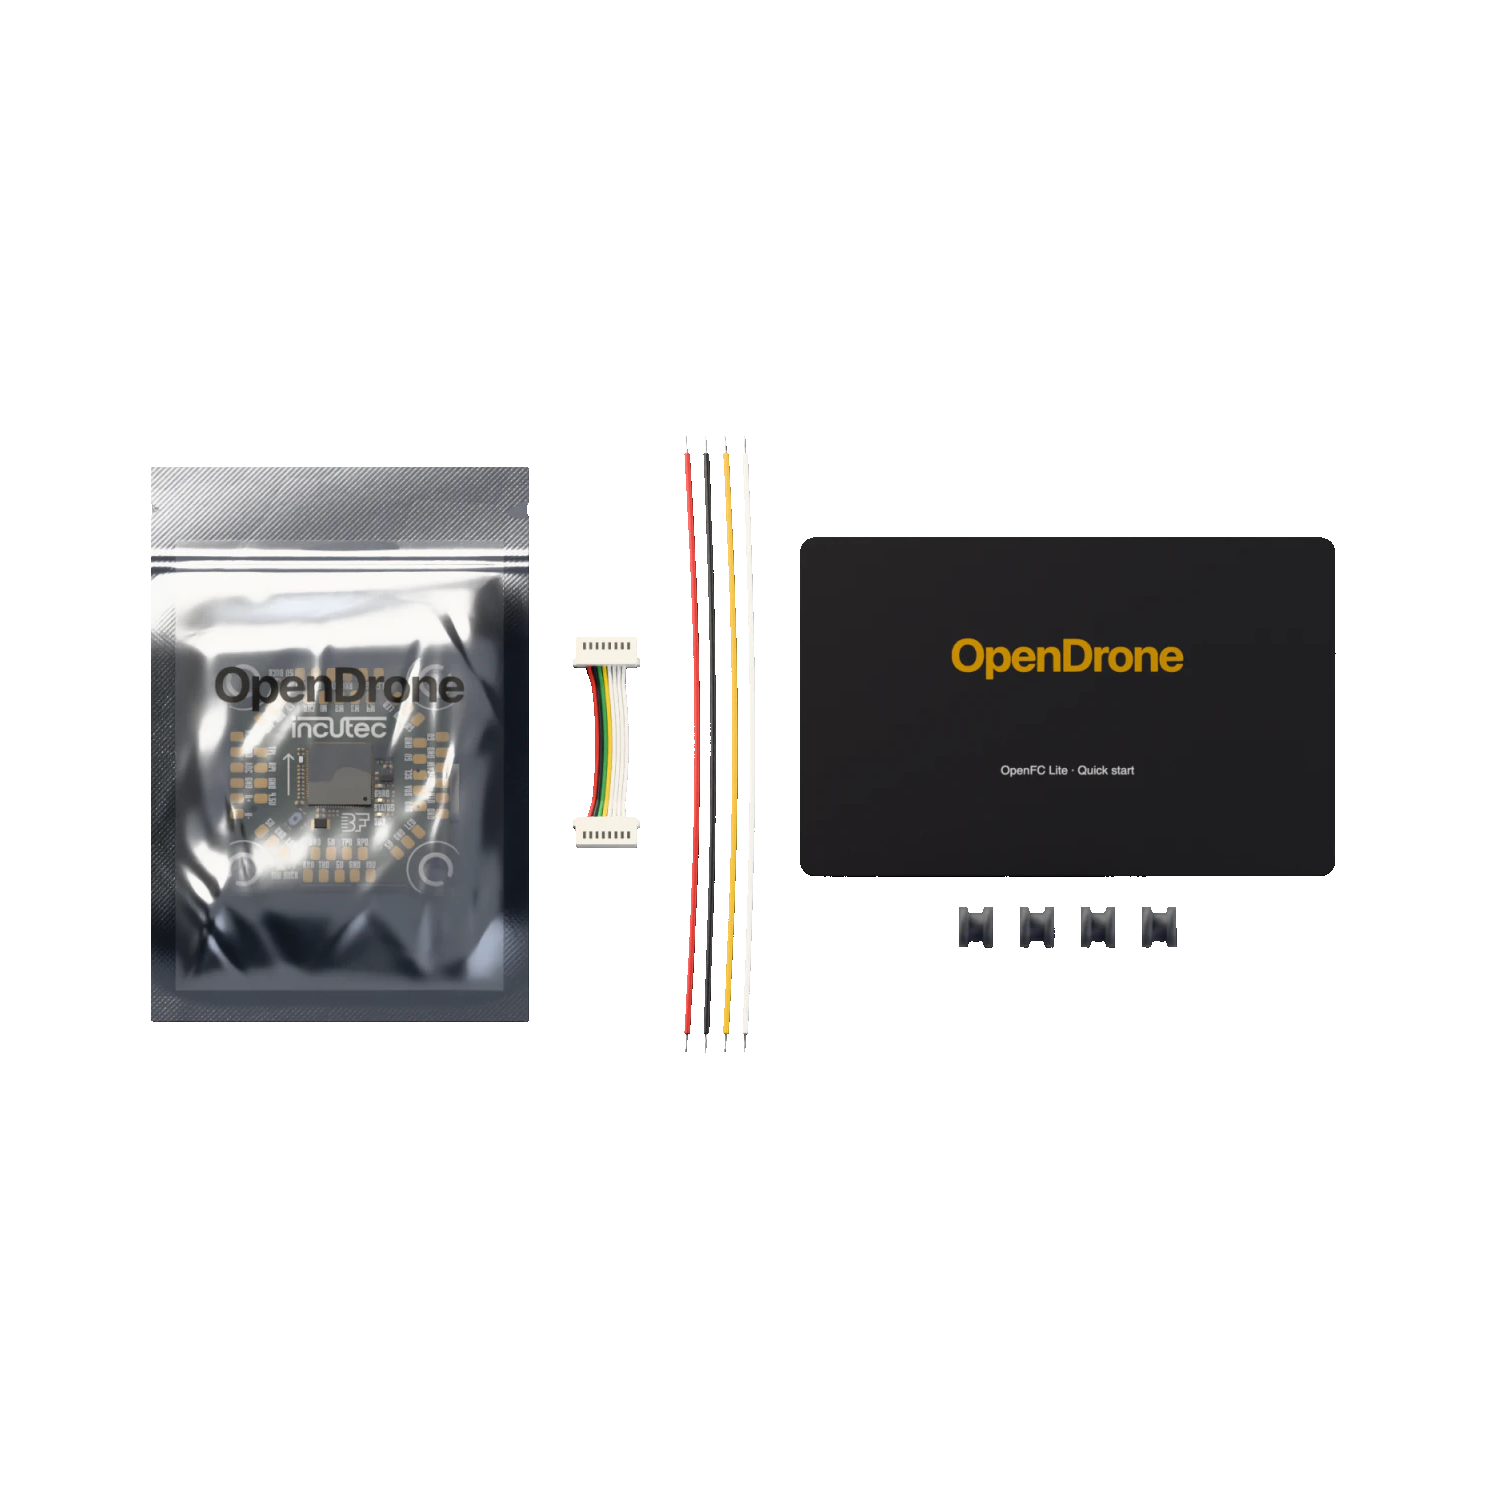
CHF 43.60
nicht am lager
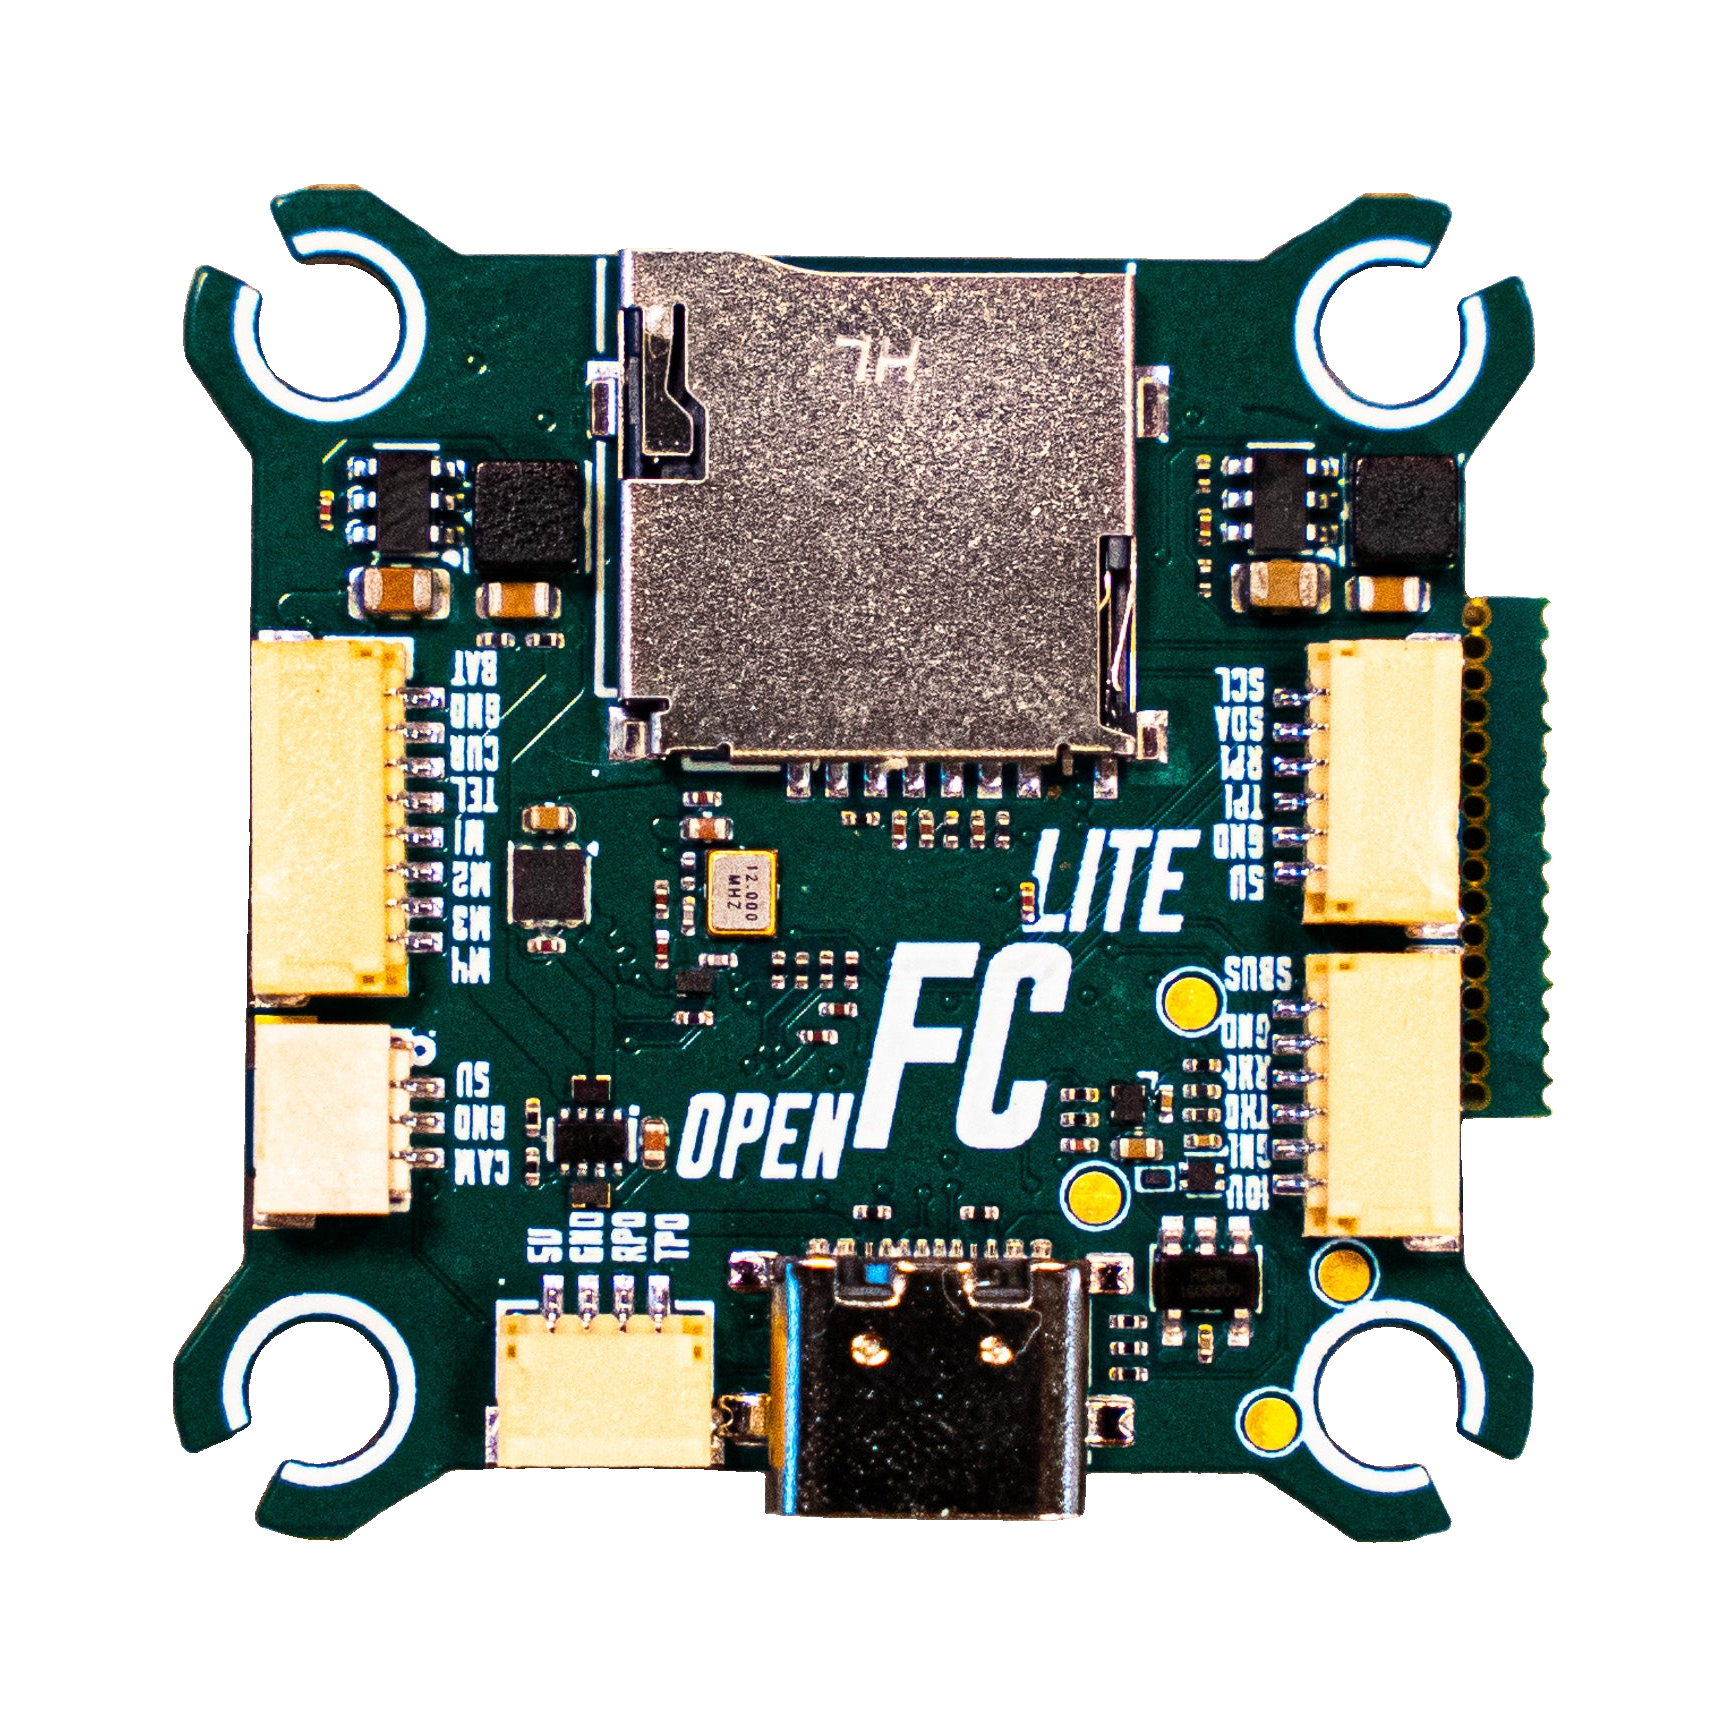
Der Flight Controller ist der Bordcomputer der Drohne. Er führt Betaflight auf einem RP2354 von Raspberry Pi aus und liest eine 6-Achsen-IMU aus, um die Drohne zu stabilisieren und Deinen Steuerbefehlen zu folgen. Er zeichnet Blackbox-Daten auf einer microSD-Karte auf, blendet ein OSD in analoges Video ein und überträgt OSD-Daten an digitale Videosysteme. Ein schaltbarer 10-V-Ausgang versorgt den VTX.
Technische Daten
| Mikrocontroller | RP2354B |
|---|---|
| Gyroskop | BMI270 |
| Firmware | Betaflight |
| Eingangsspannung | 3-8S* |
| BEC | 5V + 10V, 3.5A |
| UARTs | 4 |
| Motorausgänge | 4x bidirektionales DShot |
| Empfängerprotokolle | CRSF, SBUS |
| OSD | Analog + digital |
| Blackbox | microSD |
| Stromsensor | Ja |
| USB | USB-C |
| Steckverbinder | JST-SH: ESC 8-polig, VTX 6-polig, RX 4-polig, Kamera 3-polig, Peripherie 6-polig |
| Montage | 30.5×30.5, M3 |
| Abmessungen | 37.9×37.9 mm |
| Platine | 6-lagig, 1.6 mm |
| Installation | Löten |
| Gewicht | 7 g (geschätzt) |
* Betrieb auch mit 2S möglich. Der 10-V-VTX-Ausgang folgt dann der Akkuspannung, statt 10 V konstant zu halten.
Anschlüsse und Pinbelegung
ESC-Anschluss – JST-SH 8-polig
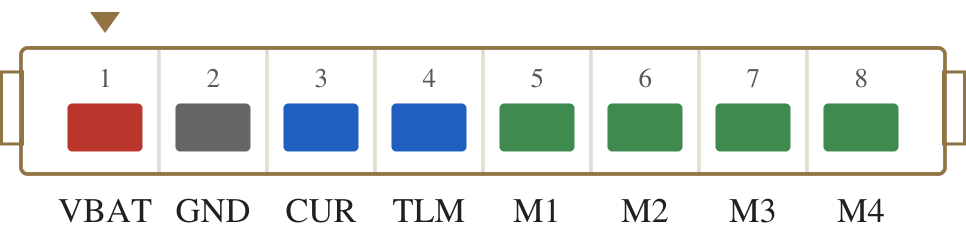
- 1. VBAT: Akkuspannung
- 2. GND: Masse
- 3. CUR: Stromsensor
- 4. TLM: ESC-Telemetrie
- 5. M1: Motor 1
- 6. M2: Motor 2
- 7. M3: Motor 3
- 8. M4: Motor 4
Videoanschluss – JST-SH 6-polig
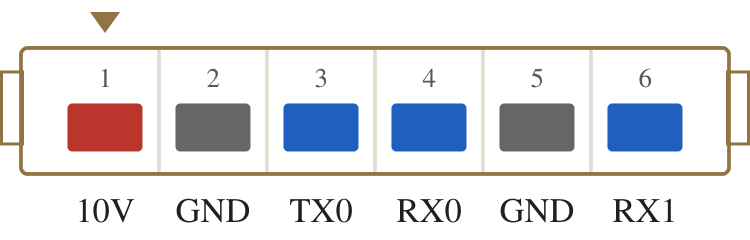
- 1. 10V: 10V, schaltbar
- 2. GND: Masse
- 3. TX0: UART0 TX
- 4. RX0: UART0 RX
- 5. GND: Masse
- 6. RX1: UART1 RX
Empfängeranschluss – JST-SH 4-polig
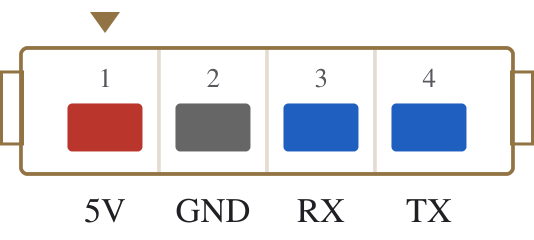
- 1. 5V: 5V
- 2. GND: Masse
- 3. RX: PIO UART0 RX
- 4. TX: PIO UART0 TX
Peripherieanschluss – JST-SH 6-polig
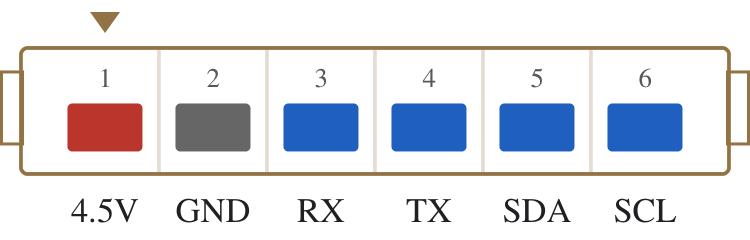
- 1. 4.5V: 4.5V
- 2. GND: Masse
- 3. RX: PIO UART1 RX
- 4. TX: PIO UART1 TX
- 5. SDA: I2C SDA
- 6. SCL: I2C SCL
Kameraanschluss – JST-SH 3-polig
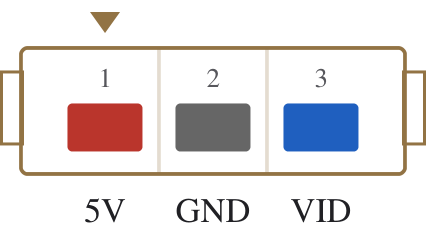
- 1. 5V: 5V
- 2. GND: Masse
- 3. VID: Videoeingang
BEC-Ausgänge – Geregelte Ausgänge
BEC-Ausgänge Geregelte Ausgänge 10V schaltbar 3.5A 5V dauerhaft eingeschaltet 3.5A
Lieferumfang
- 1× OpenFC Lite Platine
- 1× JST-SH-1.0-mm-Kabel, 8-polig, FC zu ESC
- 4× Silikon-Softmount-Gummis, M3
- 1× Silikon-Kabelsatz, 28 AWG, vier Farben
- 1× Schnellstartkarte
- 1× ESD-Beutel
Signalweg: Fernsteuerung → Empfänger → Flight Controller → ESC → Motoren → Rahmen.
So arbeiten die Komponenten einer Drohne zusammen
Herstellervideo
Open Source
Hardwaredesign unter CERN-OHL-S v2.
Konstruktionsdateien auf GitHub: OpenFC-Lite
OSHWA-zertifizierte Open-Source-Hardware BE000026
Platinenaufbau
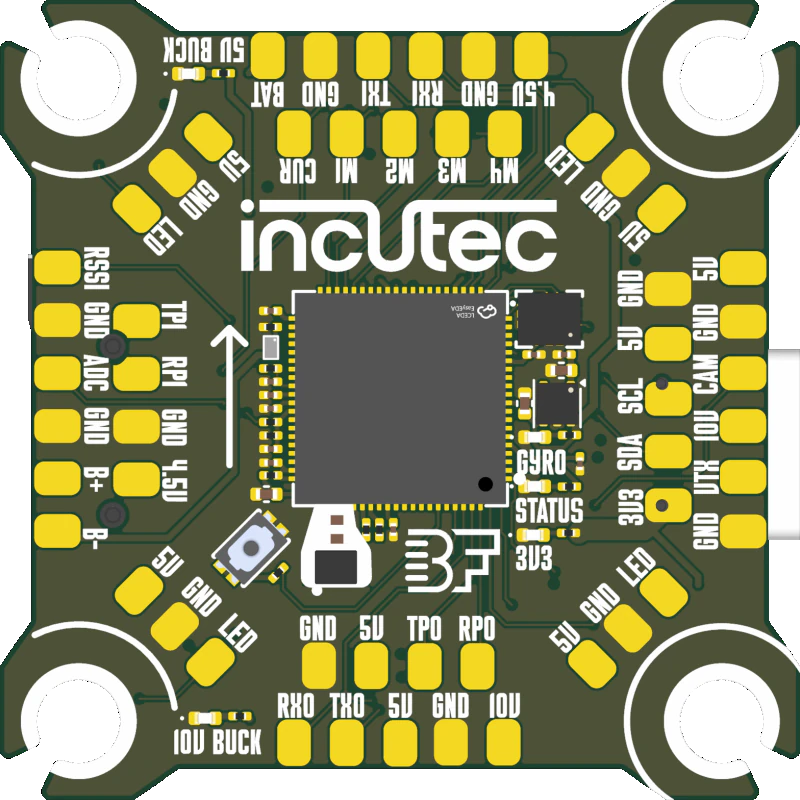
- RP2354B
- 6-Achsen-IMU
- microSD-Blackbox
- Analoges OSD
- 10V/ 5V Abwärtsregler
- Gyro 1.8 V LDO
- 3.3 V Logik-LDO
- USB-C + 4.5V OR
- JST-SH I/O-Steckverbinder
- I/O DSHOT UART I2C LED CAM VTX BUZZER ADC
Rendering aus den Konstruktionsdateien. Der Bestückungsdruck kann abweichen.
Herstellermessungen
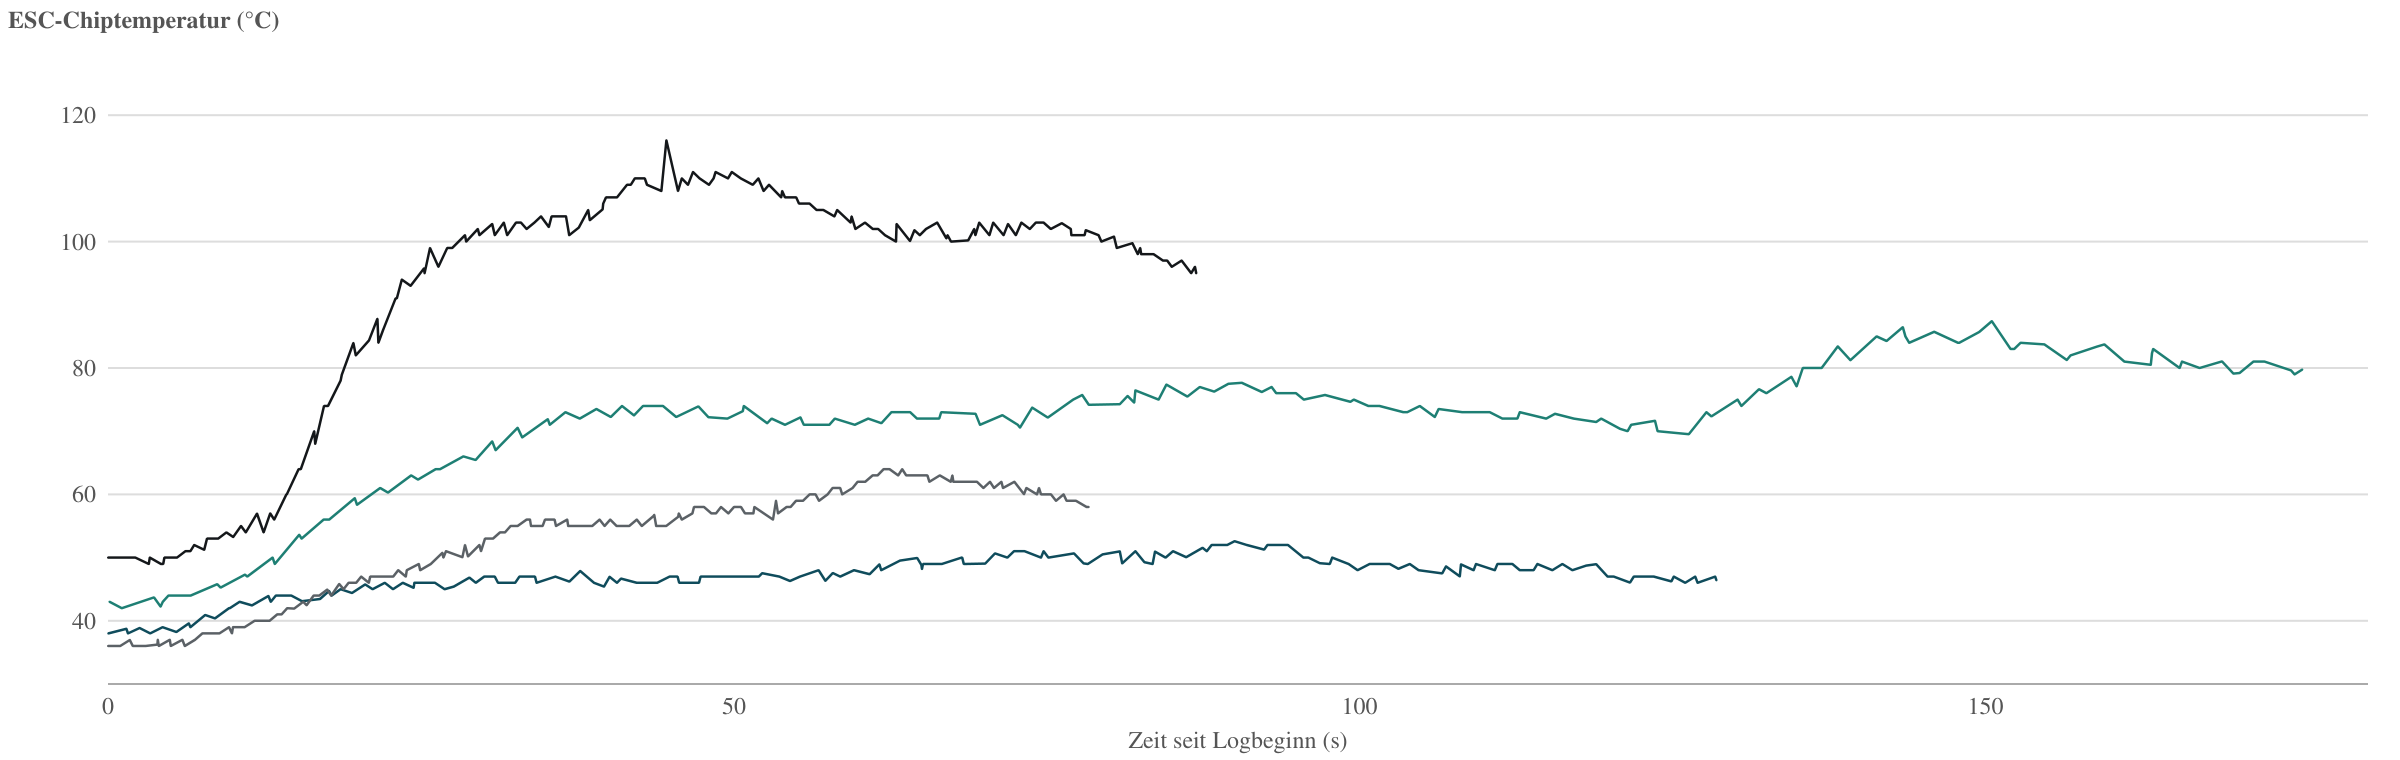
- 5 Zoll Freestyle, 130 s
- 5 Zoll Race, 79 s
- 8 Zoll, 6S, 177 s
- 8 Zoll, 8S, 88 s
Der 8-Zoll-Aufbau mit 8S erreicht 116 °C. Die anderen drei Flüge bleiben zwischen 52.6 und 87.4 °C.
Firmware
Auslieferung mit Betaflight, ohne Aktivierung und ohne gesperrten Bootloader. Das Flashen anderer Firmware führt für sich allein nicht zum Verlust der zweijährigen Garantie. Betaflight ist Open-Source-Community-Firmware. Unterstütze die Entwickler.
Hersteller-Garantiebedingungen
Herkunft
Entwickelt in Leuven, Belgien. Montiert in Shenzhen, China.
Zusätzlich für den Aufbau benötigt
- Fernsteuerung mit ExpressLRS 2.4 GHz, integriert oder als Modul
- Kamera, Videosender und FPV-Brille
- LiPo-Akkus passend zur Zellenzahl des Aufbaus und ein Balance-Ladegerät
- Lötkolben: Motoren und Akkuleitung werden an die ESC-Lötpads gelötet
- Computer mit Betaflight zur Konfiguration des Flight Controllers
Hersteller und Community
Ähnliche Produkte
-
TBS Gorilla 20×20 Adapter
CHF 4.90 In den Warenkorb -

NewBeeDrone Infinity305 F4 Flight Controller
CHF 54.90 In den Warenkorb -

iFlight BLITZ F7 Pro Flight Controller
CHF 99.90 In den Warenkorb -
iFlight Thunder H7 Flight Controller
CHF 109.90 In den Warenkorb -
TBS Gorilla Top Mount
CHF 4.90 In den Warenkorb -
Aktion!

FETtec FC G4 V1.7 (mit OSD)
Ursprünglicher Preis war: CHF 84.90CHF 79.00Aktueller Preis ist: CHF 79.00. In den Warenkorb -
Diatone Mamba MK5 F435AI Flight Controller
CHF 29.90 In den Warenkorb -
TBS Gorilla 30×30 Adapter
CHF 4.90 In den Warenkorb